
 زبان

صنعت کاربرد

AGV

روبات های خودکار

برش لیزر
مرتب سازی

نیروگاه فتوولتائیک

دستگاه های پزشکی
نحوه انتخاب موتور دنده DC مناسب برای برنامه های باطری
یک وسیله نقلیه هدایتشونده خودکار که باید یک شیفت هشت ساعته را در یک بسته 48 ولتی انجام دهد، یک مشکل مهندسی متفاوت از یک پمپ پزشکی قابل حمل است که برای چند دقیقه در روز چرخه میزند. انتخاب موتور دنده DC مناسب برای برنامه های کاربردی با باتری، زمان اجرا، حاشیه توقف و عمر مفید را قبل از اینکه هر گونه تنظیم نرم افزاری بتواند کمک کند، تعیین می کند. یک موتور دنده DC یک موتور DC با آهنربای دائمی را با یک گیربکس کاهش یکپارچه ترکیب می کند که گشتاور خروجی را افزایش می دهد و سرعت خروجی را با یک نسبت ثابت کاهش می دهد. در تجهیزات باتری، همان طرح در نسخه های برس دار و بدون برس در سیم پیچ های 12 ولت، 24 ولت و 48 ولت موجود است.
چگونه ابتدا گشتاور و سرعت موتور دنده DC مناسب را انتخاب کنید
گشتاور خروجی و سرعت موتور را تعیین می کند، نه کاتالوگ وات. باری که محرک واقعاً حرکت میکند را اندازهگیری کنید: گشتاور در چرخ یا اسپیندل، گشتاور جدایی در هنگام راهاندازی و حداکثر سرعت مورد نیاز دستگاه. سپس نسبت گیربکس آن مقادیر را به شفت موتور مرتبط می کند. هنگامی که بار به 12 نیوتن متر در 200 دور در دقیقه نیاز دارد و مرحله کاهش 10:1 است، موتور باید 1.2 نیوتن متر را در 2000 دور در دقیقه نگه دارد که تقریباً 250 وات خروجی مکانیکی قبل از تلفات کنترلر است.
برای مقاومت سیم پیچ، کاهش باتری و اصطکاک گیربکس، 15 تا 20 درصد فضای سر را به تخمین اول اضافه کنید. قانون عملی P = T x n / 9.55 است، که در آن P خروجی مکانیکی بر حسب وات، T گشتاور بر حسب نیوتن متر و n سرعت بر حسب دور در دقیقه است. برای مثال کار شده با موارد بارگذاری مختلف، راهنمای گام به گام ما برای محاسبه گشتاور برای موتورهای دنده را ببینید.
سیم پیچ موتور دنده DC را با ولتاژ باتری مطابقت دهید
قبل از شروع مقایسه عملکرد، ولتاژ باتری تعیین می کند که کدام خانواده موتورها واجد شرایط هستند. یک موتور برای 48 ولت که روی یک بسته 24 ولت کار می کند تقریباً یک چهارم توان نامی را ارائه می دهد زیرا توان با نسبت مربع ولتاژ مقیاس می شود. ابتدا ولتاژ پک را ثابت کنید: 12 ولت برای ابزارهای قابل حمل سبک، 24 ولت برای درایوهای فشرده AGV و ستون های بالابر، 48 ولت برای پلت فرم های لجستیکی با توان بالاتر که در آن صرفه جویی در جریان بیشترین اهمیت را دارد.
| معماری | جریان در 250 وات | خانواده های موتوری | تاثیر سیم کشی |
| 12 V | 20.8 A | برس خورده 90-120 وات | هادی های سنگین، فیوزینگ 30 A |
| 24 V | 10.4 A | براش 90-250 وات، BLDC | کابل استاندارد، 20-50 A BMS |
| 48 V | 5.2 A | BLDC 120 W و بالاتر | هادی های نازک، شارژ سریع |
هر 250 وات بار مداوم حدود 5.2 آمپر در باس 48 ولت، 10.4 آمپر در باس 24 ولت و 20.8 آمپر در باس 12 ولت هزینه دارد. سیم کشی ولتاژ پایین به سرعت گران می شود.
پس از ثابت شدن ولتاژ پک، سیم پیچ را در برابر منحنی تخلیه کامل بررسی کنید. یک بسته لیتیومی 24 ولتی می تواند در زیر 21 ولت در حالت شارژ 20 درصد تحت بار قرار گیرد و سیم پیچ همچنان باید در آن ولتاژ گشتاور مفیدی تولید کند. خانواده موتور دنده بدون براش ولتاژ پایین ما دقیقاً برای این پاکت عملیاتی پیچیده شده است.
 موتور دنده DC بدون برس 24 ولت برای کاربردهای باتری ولتاژ پایین این موتور دنده 24 ولتی بدون جاروبک برای حفظ گشتاور در منحنی تخلیه کامل بسته لیتیومی پیچیده شده است، که مناسب سیستم های باتری محور است. دارای 25 تا 400 وات در 3000 دور در دقیقه با گشتاور 0.08 نیوتن متر، راندمان 85 تا 92 درصد را ارائه می دهد و زمان کار را در مقایسه با جایگزین های برس خورده افزایش می دهد. مشاهده محصول →
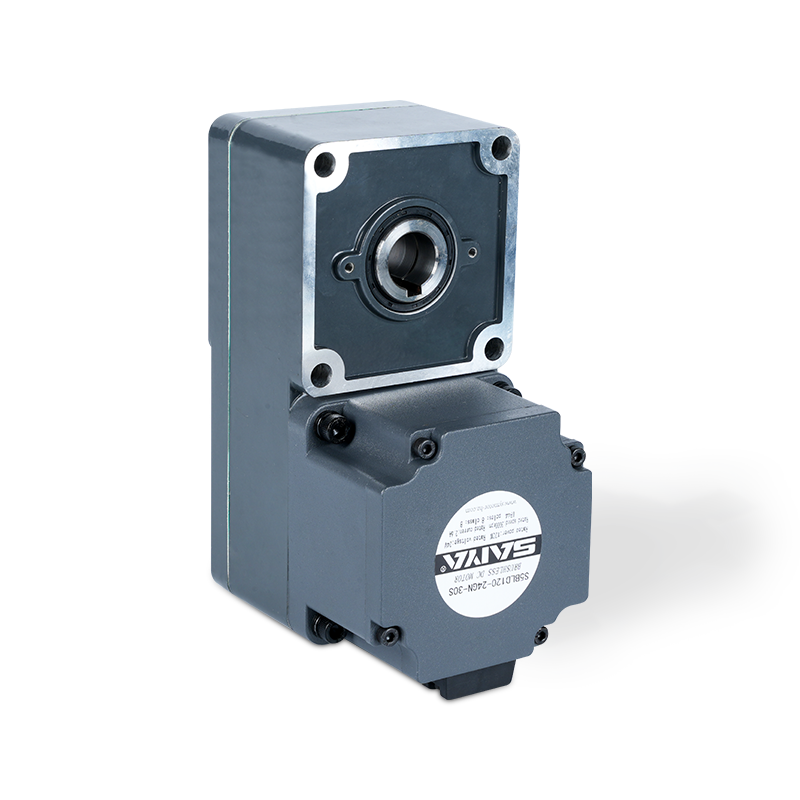 موتور دنده 48 ولت براشلس با محدوده گشتاور بالاتر برای بستههای باتری با ولتاژ بالاتر، این موتور دنده بدون برس 48 ولت گشتاور 0.2-1.27 نیوتن متر را در 25 تا 400 وات ارائه میکند و کارایی را در محدوده عملیاتی حفظ میکند. طراحی بدون جاروبک آن تعمیر و نگهداری و سر و صدا را کاهش می دهد که برای پیشرانه های اتوماسیون و وسایل نقلیه الکتریکی ایده آل است. مشاهده محصول →
موتورهای دنده DC برس خورده در مقابل بدون برس: جایی که زمان کارکرد باتری تعیین می شود
موتورهای دنده DC بدون جاروبک انرژی بیشتری را از یک باتری باز می گرداند، زیرا راندمان آنها در محدوده عملیاتی باقی می ماند. یک موتور دنده DC برس خورده معمولا بین 70 تا 80 درصد پیک می کند در حالی که طراحی بدون جاروبک در همان اندازه قاب به 85 تا 92 درصد می رسد. در یک بسته 100 وات ساعتی، یک موتور 90 درصد کارآمد حدود 90 وات ساعت را به بار تحویل می دهد. یک موتور برس خورده با کارآمدی 72 درصد، 72 وات ساعت، فاصله زمانی 18 تا 20 درصد قبل از تلفات چرخ دنده را ارائه می دهد.
موتور دنده DC برس خورده
هزینه کنترلر کمتر و معکوس کردن ساده، واحدهای برس خورده را برای ابزارهای باتری با چرخه کوتاه جذاب می کند. برس ها فرسوده می شوند، گرد و غبار تولید می کنند و در بار جزئی کارایی به شدت کاهش می یابد.
موتور دنده DC بدون جاروبک
راندمان بالاتر، طول عمر بیشتر، EMI کمتر و عملکرد بدون حسگر بی صدا، متناسب با حرکت مداوم و با باتری است. هزینه اولیه بالاتر است و کنترل اجباری است.
روندهای بازده معمولی برای موتورهای دنده 40-120 وات DC در محدوده 24-48 ولت.
در حرکت با باتری، کارایی یک پاداش برگه داده نیست. یک شکاف راندمان 15 نقطه ای تقریباً 30٪ گرمای بیشتری در داخل محفظه و 15-20٪ زمان کار کمتر در همان بار ایجاد می کند.
گیربکس را بر اساس نوع بار و شرایط ضربه انتخاب کنید
مرحله کاهش، یک موتور سریع و کم گشتاور را به گشتاور مورد نیاز برنامه تبدیل میکند، اما نوع گیربکس تعیین میکند که چقدر از این گشتاور باقی میماند و مرحله چقدر طول میکشد. گیربکس های سیاره ای بار را در چندین چرخ دنده سیاره ای توزیع می کنند، که چگالی گشتاور را افزایش می دهد، واکنش برگشتی را کاهش می دهد و ظرفیت بار شعاعی را در مقایسه با مرحله خار موازی با همان قطر بهبود می بخشد. واحدهای سیارهای با زاویه قائم فضا را در مجموعههای فرمان و بالابر صرفهجویی میکنند، اما یک مرحله اریب یا کرم را با هزینه کارآیی خاص خود اضافه میکنند.
| نوع گیربکس | عکس العمل | بار شعاعی | کارایی در هر مرحله | بهترین استفاده از باتری |
| خار، موازی | 0.5-1.0 درجه | پایین تر | 97-98٪ | محرک نور، شوک کم |
| سیاره ای | 0.3-0.8 درجه | بالاتر | 95-97٪ | درایو AGV، بلند کردن، شوک |
| زاویه راست | 0.5-1.5 درجه | متوسط | 90-95٪ | فرمان فشرده، آسانسور |
روباتهای باتریدار و AGV هزاران چرخه استارت-ایست و معکوس را در هر شیفت جمعآوری میکنند، بنابراین ظرفیت ضربه بیشتر از حداکثر گشتاور صفحه داده مهم است. یک گیربکس سیاره ای با واکنش برگشتی کمتر از 0.8 درجه نیز موقعیت یابی را زمانی که موتور در کنترل سرعت یا موقعیت کار می کند قابل تکرار نگه می دارد. یک موتور دنده سیاره ای جمع و جور 42 میلی متری بدون جاروبک نقطه شروع عملی برای ربات های باتری متوسط است.
در رباتیک باتری، رتبه بندی شوک گیربکس بیشتر از تعداد حداکثر گشتاور موتور، عمر مفید را تعیین می کند. یک مرحله سیاره ای با واکنش برگشتی کمتر از 0.8 درجه، قابلیت تکرار موقعیت را در هزاران چرخه حفظ می کند.
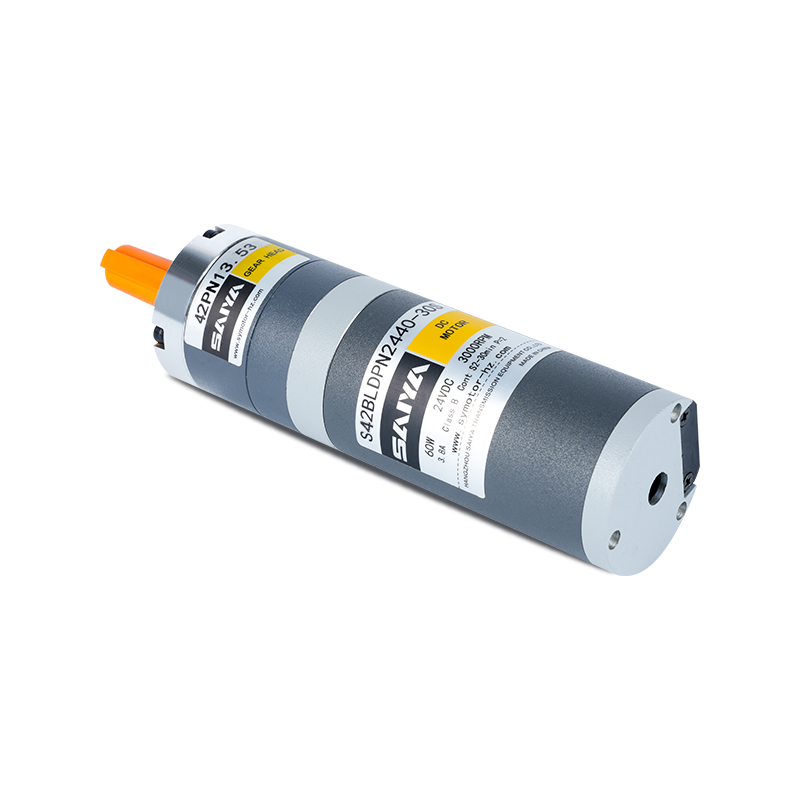 موتور دنده سیارهای 42 میلیمتری براشلس با نسبتهای کاهش گسترده این موتور سیارهای جمعوجور 42 میلیمتری بدون برس، نسبتهای کاهشی را از 3.7 به 307.54 ارائه میکند و امکان کنترل دقیق سرعت و گشتاور را برای روباتها و AGVها فراهم میکند. با گشتاور نامی 0.048 نیوتن متر و واکنش برگشتی کم، برای چرخه های شروع-ایست و حرکت با موقعیت کنترل شده مناسب است. مشاهده محصول →
چرخه وظیفه، افزایش دما و محیط واقعی را بررسی کنید
موتوری که برای کار مداوم S1 در دمای محیط 40 درجه سانتیگراد تعیین شده است، در داخل یک محفظه باتری مهر و موم شده که دمای آن به 55 درجه سانتیگراد می رسد، از بین می رود. بیشتر محرکهای باتریدار در S2 کوتاهمدت یا کار متناوب S3 کار میکنند و این رتبهبندی تعیین میکند که چه مدت میتوان گشتاور کامل را قبل از اینکه سیمپیچ از حد کلاس عایق فراتر رود، نگه داشت. کلاس عایق، معمولاً کلاس F را در دمای 155 درجه سانتیگراد، و افزایش دمای مجاز در برگه داده را تأیید کنید.
یک موتور DC با آهنربای دائمی با سرعت بدون بار متناسب با ولتاژ کار می کند و گشتاور استال متناسب با جریان ایجاد می کند. کاهش باتری هر دو مقدار را در زمان واقعی بازنویسی می کند.
هنگامی که یک بسته 24 ولتی در حالت شارژ 20 درصد به 21 ولت می رسد، سرعت و گشتاور موجود تقریباً 12 درصد کاهش می یابد. موتور را برای انتهای پایین منحنی تخلیه به جای ولتاژ سکون مشخص کنید و جریان روتور قفل شده و همچنین جریان نامی را ثبت کنید زیرا هم اندازه اتصال دهنده درایو و هم اندازه فیوز.
85-92٪ اوج بازده معمولی بدون جاروبک
20.8 تا 5.2 A جریان برای 250 وات از 12 ولت تا 48 ولت
10000-20000 ساعت عمر سرویس بدون برس در کار مداوم
10:1 نمونه نسبت دنده، خروجی 0.3 تا 3.0 نیوتن متر
چک لیست انتخاب باطری برای موتورهای دنده DC
هنگام مقایسه قیمت ها یا بررسی پیشنهاد تامین کننده از این ترتیب استفاده کنید. این بیشتر خطاهای اندازه و سازگاری را قبل از نمونه سازی تشخیص می دهد.
- گشتاور بار در حال اجرا و حداکثر سرعت را با استفاده از نسبت گیربکس به مقادیر شافت موتور تبدیل کنید، سپس 15 تا 20 درصد فضای سر را اضافه کنید.
- معماری باتری را قفل کنید و تأیید کنید که سیم پیچ موتور با انتهای پایین منحنی تخلیه مطابقت دارد.
- هنگامی که زمان اجرا، نویز، یا عمر مفید مشخصات را درایو می کند، بدون جاروبک را انتخاب کنید. وقتی اولین هزینه و یک کنترلر ساده اهمیت بیشتری دارد، Brushed را انتخاب کنید.
- گیربکسی را انتخاب کنید که بارهای ضربه ای و شعاعی را بدون نیاز به موتور بزرگتر حمل کند.
- چرخه کار را در برابر کلاس حرارتی موتور در محیط واقعی محفظه بررسی کنید.
اگر بعد از این بررسیها هنوز یک نیاز مشخص نیست، مشخصات بار و مشخصات باتری را با تیم مهندسی ما برای بررسی مشخصات موتور قبل از ابزارسازی یا نمونهبرداری به اشتراک بگذارید.
سوالات متداول موتور دنده DC با باتری
رایج ترین اشتباه در انتخاب موتور دنده DC برای تجهیزات باتری چیست؟
اندازه گیری با حداکثر گشتاور به جای بار مداوم. یک پیک راهاندازی کوتاه را میتوان با جرم حرارتی و گیربکس کمی بزرگتر کنترل کرد، اما عملکرد مداوم در نزدیکی گشتاور استال محدودیتهای حرارتی را کاهش میدهد، عمر برس را کوتاهتر میکند و باتری را سریعتر از تخمین زمان کار تخلیه میکند.
یک موتور دنده DC بدون جاروبک چقدر دیگر با یک باتری کار می کند؟
مقیاسهای زمانی را تقریباً مستقیم با بازده متوسط اجرا کنید. در 85-92٪ بدون برس در مقابل 70-80٪ برس، انتظار 12-20٪ زمان کار بیشتر از همان بسته را داشته باشید، به علاوه گرمای اتلاف کمتری در داخل محفظه باتری مهر و موم شده.
آیا باید یک موتور 24 ولت یا 48 ولت برای درایو AGV انتخاب کنم؟
از 24 ولت برای AGV های جمع و جور تا حدود 250 وات استفاده کنید که در آن BMS و کابل کشی کوچک هستند. به 48 ولت بالاتر از تقریباً 250 وات بروید تا جریان را به نصف کاهش دهید، اندازه هادی را کوچک کنید و مدیریت باتری با توان بالاتر را ساده کنید.
آیا برای برنامه هایی که با باتری کار می کنند به گیربکس سیاره ای نیاز دارم؟
مراحل سیارهای پیشفرضهای پیشفرض امنتر برای برنامههای باطری استارت، معکوس، و ضربهگیر هستند، زیرا بار را در چند چرخ دنده توزیع میکنند. اگر کار صاف و پیوسته باشد، یک گیربکس شفت موازی با نسبت کمتر می تواند مقرون به صرفه تر باشد.
محصولات مرتبط
-

این موتور دنده AC القایی 6W یک موتور کوچک کارآمد ، جمع و جور و قابل اعتماد برای طیف گسترده ای از کاربردهای صنعتی و خانگی است. قاب عکس 60 میلی متر x 60 میلی متر باعث می شود نصب در محیط های محدود شده...
جزئیات $ $ $ را مشاهده کنید -
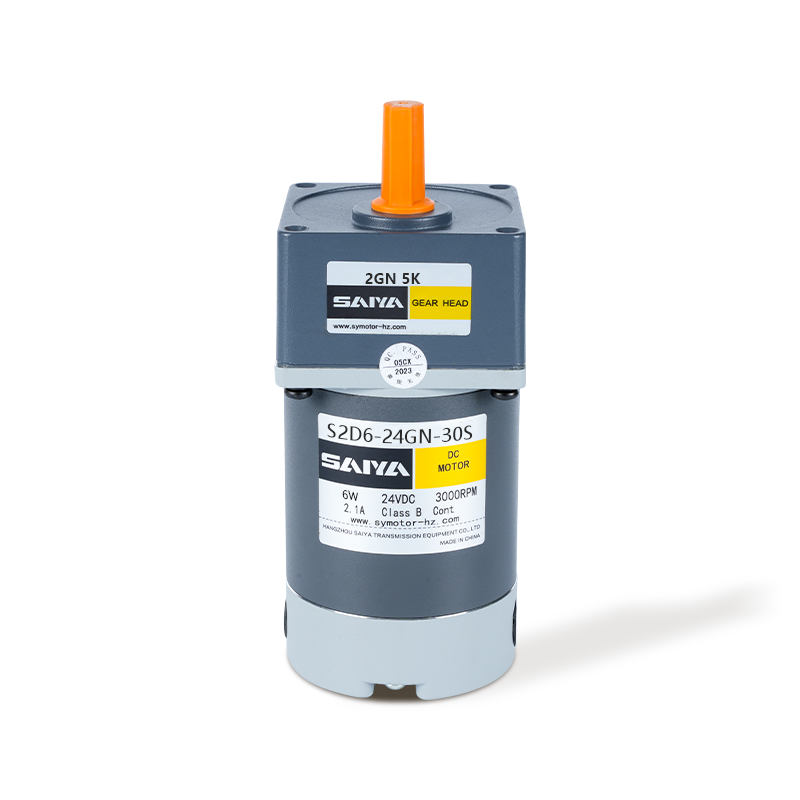
موتور 6W Brush DC Gbear برای کارآیی و تطبیق پذیری ، مناسب برای کاربردهای مختلف طراحی شده است. با اندازه قاب جمع و جور 60mm x 60 میلی متر ، یکپارچه در فضاهای تنگ قرار می گیرد. این موتور در محدوده ول...
جزئیات $ $ $ را مشاهده کنید -
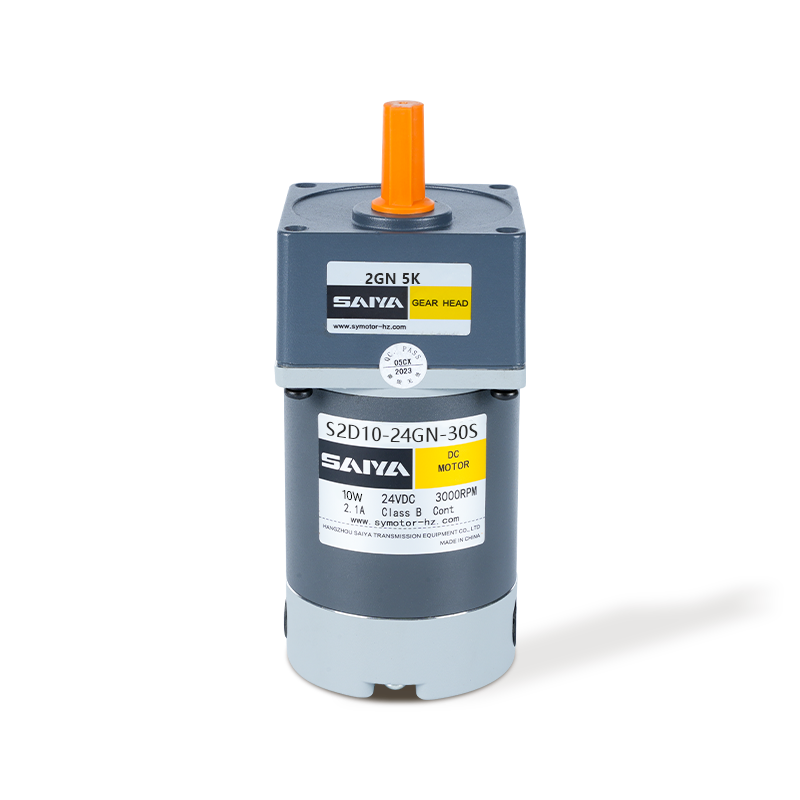
موتور 10W Brush DC Gear Motor برای طیف وسیعی از کاربردهای صنعتی و سرگرمی با کارایی و سازگاری بالایی برخوردار است. این موتور با داشتن اندازه قاب 60 میلی متر x 60 میلی متر ، به گونه ای طراحی شده است ...
جزئیات $ $ $ را مشاهده کنید -
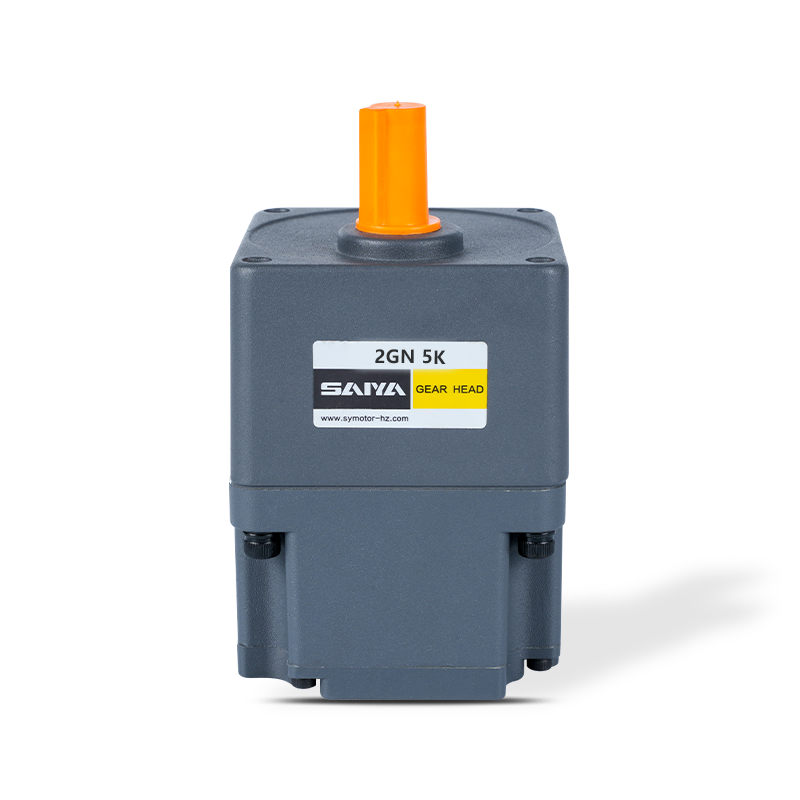
موتور دنده بدون برس 24 ولت یک موتور همه کاره و کارآمد است که برای طیف وسیعی از برنامه ها طراحی شده است. این موتور با ابعاد از 60mm x 60mm تا 104mm x 104mm ، می تواند در اندازه تجهیزات مختلف قرار بگ...
جزئیات $ $ $ را مشاهده کنید -
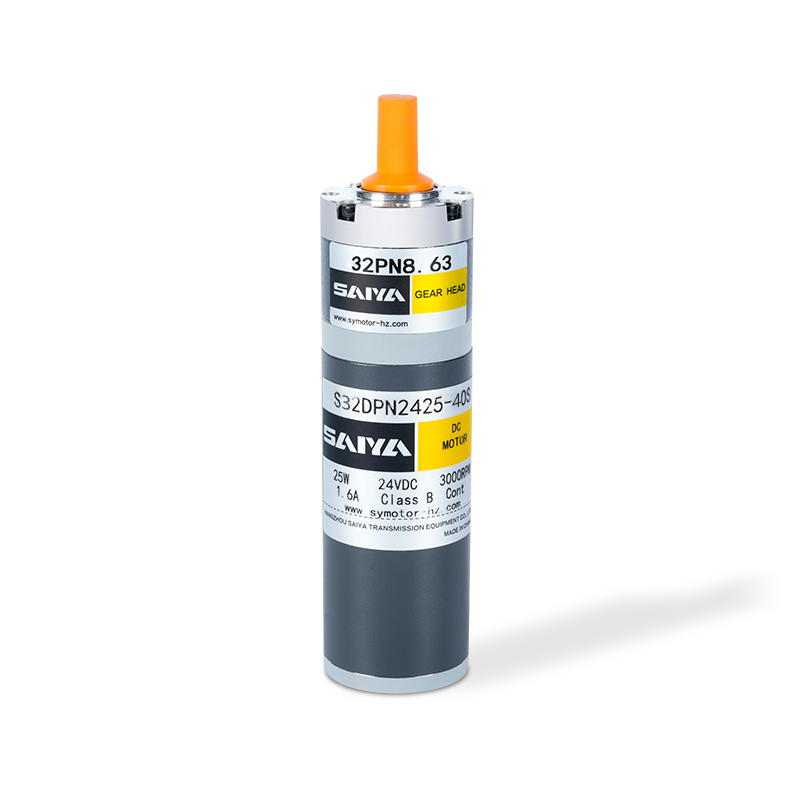
موتور چرخ دنده سیاره ای 32 میلی متری یک راه حل جمع و جور و کارآمد است که برای کاربردهای مختلفی که نیاز به گشتاور بالا و کنترل دقیق دارند ، طراحی شده است. با قطر 32 میلی متر ، این موتور از نظر ایده ...
جزئیات $ $ $ را مشاهده کنید -

موتور دنده سیاره ای 42 میلی متری یک مؤلفه همه کاره و کارآمد است که به طور گسترده در برنامه های مختلف مورد استفاده قرار می گیرد و نیاز به گشتاور دقیق و کنترل سرعت دارد. این موتور با داشتن جریان دارا...
جزئیات $ $ $ را مشاهده کنید -

موتور دنده سیاره ای بدون برس 32 میلی متری یک راه حل با کارایی بالا و جمع و جور برای برنامه های کاربردی است که نیاز به کارآیی و قابلیت اطمینان دارند. این موتور با استفاده از ولتاژ دارای امتیاز 24 ول...
جزئیات $ $ $ را مشاهده کنید -

موتور سیاره ای بدون برس 42 میلی متری یک محصول حرکتی با راندمان بالا است که به طور گسترده در سناریوهای مختلفی که نیاز به انتقال دقیق دارند استفاده می شود. جریان امتیاز این موتور 1.3A و گشتاور رتبه ب...
جزئیات $ $ $ را مشاهده کنید -

جعبه دنده های سری SPE ، محدوده اندازه فلنج با مدل های 40 ، 60 ، 80 ، 120 و 160 مدل ، برای ارائه راه حل های انتقال قدرت کارآمد و قوی طراحی شده است. این گیربکس ها دارای یک فلنج خروجی گرد هستند و باعث...
جزئیات $ $ $ را مشاهده کنید -
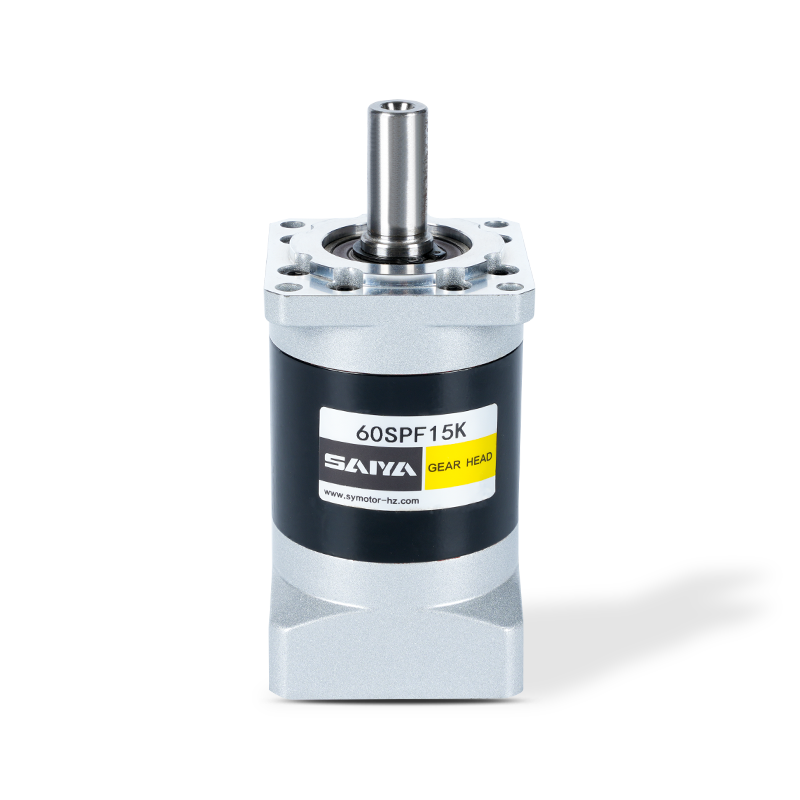
سری SPF با فلنج های خروجی مربع وجود دارد که ابعاد آن از 40 میلی متر تا 160 میلی متر است. این فلنج ها برای برتری در کاربردهای مختلف صنعتی طراحی شده اند و عملکرد قابل اعتماد را در طیف مورد نیاز ارائه...
جزئیات $ $ $ را مشاهده کنید -
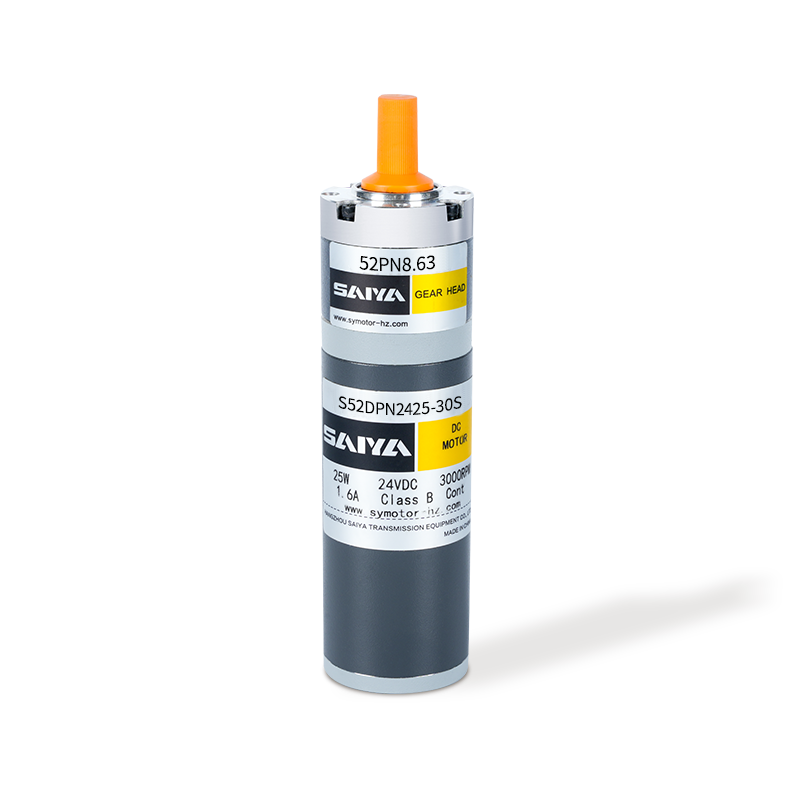
موتور چرخ دنده سیاره ای 52 میلی متری یک راه حل جمع و جور و کارآمد است که برای کاربردهای مختلفی که نیاز به گشتاور بالا و کنترل دقیق دارند ، طراحی شده است. با قطر 52 میلی متر ، این موتور از نظر ایده ...
جزئیات $ $ $ را مشاهده کنید -

موتور دنده سیاره ای 62 میلی متری یک مؤلفه همه کاره و کارآمد است که به طور گسترده در برنامه های مختلف مورد استفاده قرار می گیرد و نیاز به گشتاور دقیق و کنترل سرعت دارد. با داشتن جریان دارای امتیاز ا...
جزئیات $ $ $ را مشاهده کنید
جزئیات تماس
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- دفتر: شرکت تجهیزات Transmisson Hangzhou Saiya ، Ltd
- Office Address: اتاق 2201 ، ساختمان Wanyin ، شهر Hangzhou ، استان ژجیانگ
- کارخانه: شرکت تولید هوشمند ژجیانگ سایا ، آموزشی ویبولیتین.
- Factory Address: ساختمان شماره 35 ، پارک صنعتی Zhongnan با تکنولوژی بالا Zhigu ، شهر Xinan ، شهرستان Deqing ، شهر Huzhou ، Zhejiang ، چین
لینک سریع
محصول
اگر مورد علاقه قرار بگیرید
در محصولات ما ،
لطفا با ما مشورت کنید
Copyright © شرکت تولید هوشمند ژجیانگ سایا ، آموزشی ویبولیتین All Rights Reserved.
موتورهای کاهش دنده سفارشی $ $ $
