
 زبان

صنعت کاربرد

AGV

روبات های خودکار

برش لیزر
مرتب سازی

نیروگاه فتوولتائیک

دستگاه های پزشکی
چگونه یک موتور دنده DC بدون براش نویز را در کاربردهای صنعتی کاهش می دهد؟
یک وسیله نقلیه هدایتشونده خودکار 650 کیلوگرمی (AGV) که در یک سالن بستهبندی مواد غذایی با سرعت 1.2 متر بر ثانیه حرکت میکرد، صدای درایو 73 دسیبل را با موتور دنده DC اصلی خود منتشر کرد. پس از اینکه همان وسیله نقلیه مجدداً با یک ولتاژ 48 ولت نصب شد موتور دنده DC بدون جاروبک و یک مرحله سیاره ای دقیق، سطح اندازه گیری شده با سرعت و فاصله یکسان به 61 دسی بل کاهش یافت. این تفاوت 12 دسی بل یک رقم بازاریابی نیست. از حذف کنتاکت برس-کموتاتور، سفت کردن دقت مش دنده، و کوتاه کردن مسیر ارتعاش در قاب دستگاه ناشی می شود.
این مقاله توضیح میدهد که چگونه یک موتور دنده DC بدون جاروبک، نویز را در کاربردهای صنعتی کاهش میدهد، کاهش واقعاً تا چه حد میتواند پیش برود، و تصمیمات مربوط به اجزای سازنده تعداد نهایی را تعیین میکند. به طور خلاصه: موتور منبع فرکانس بالا غالب را حذف می کند و گیربکس تعیین می کند که چه مقدار از لرزش باقی مانده قابل شنیدن است. تعامل بین این دو دلیل است که چرا تعویض موتور به تنهایی به ندرت سود کامل ممکن را ارائه می دهد.
از بین بردن اصطکاک برس، منبع نویز با بالاترین فرکانس را حذف می کند
یک موتور DC را از جابجایی جاروبک به جابجایی بدون جاروبک تغییر دهید و بلندترین منبع نویز قبل از هر تغییر دیگری ناپدید می شود.
در یک موتور DC برس خورده، برسهای کربنی روی بخشهای کموتاتور میلغزند. در هر انتقال قطعه، جریان قطع و مجددا راه اندازی می شود و ریز قوس و نویز تماس مکانیکی ایجاد می کند. نتیجه نویز پهنای باند بین 3 کیلوهرتز تا 8 کیلوهرتز است، باندی که شنوایی انسان در آن حساسترین است. به همین دلیل است که یک موتور برس خورده حتی زمانی که خوانش کلی دسیبل آن متوسط است، صدایی خشن دارد. یک موتور دنده DC بدون جاروبک، کموتاتور مکانیکی را با کموتاسیون الکترونیکی با سنسور هال جایگزین میکند. هیچ براشی برای لغزش، هیچ قوسی برای صدای خش خش، و هیچ ناپیوستگی تماس دوره ای وجود ندارد.
اندازهگیریهای معمولی سطح صدای بدون بار با سرعت 3000 دور در دقیقه، یک گیربکس 60 واتی برسخورده DC را در محدوده 62-68 dBA قرار میدهد، در حالی که یک واحد براشلس معادل با گیربکس و نصب مشابه، حدود 55-60 dBA دارد. کاهش در باند فرکانس بالا متمرکز می شود و تغییر درک شده را بزرگتر از مقدار خام نشان می دهد. همان معماری براشلس که کاهش می دهد صدای دویدن در لوازم خانگی ترازو به طور مستقیم به قاب های صنعتی.
از آنجایی که کاهش 10 dBA تقریباً به اندازه نیمی از صدای انسان به گوش انسان می رسد، حذف کنتاکت برس-کموتاتور، نه تنها میزان صدای دستگاه، نه فقط صدای دستگاه، بلکه باعث تغییر ویژگی صدای دستگاه می شود.
-12 dBA کاهش وزن معمولی A در یک گیربکس کامل با سرعت و بار یکسان
3-8 کیلوهرتز باند فرکانس که با حذف کموتاسیون مکانیکی ناپدید می شود
0 کنتاکتهای لغزشی مکانیکی که در موتور باقی میمانند برای سایش، قوس شدن و ایجاد نویز
Gear Precision کف نویز را پس از حذف نویز برس تنظیم می کند
هنگامی که صدای قلم مو از بین رفت، گیربکس به کف سر و صدا تبدیل می شود و دقت دنده تعیین می کند که کف چقدر پایین باشد.
فریاد دنده توسط خطای انتقال تولید می شود، که به عنوان تفاوت بین حرکت مش بندی ایده آل یک جفت چرخ دنده و حرکت واقعی منتقل شده تحت بار، ناشی از انحراف پروفیل دندان، خطاهای گام و انحراف الاستیک تعریف می شود. در گیربکس های برس خورده، این صدای تونال زیر 2 کیلوهرتز معمولاً با نویز برس پوشانده می شود. پس از جابهجایی به موتور بدون برس، ماسک ناپدید میشود و فرکانسهای مش دنده به علامت شنیداری غالب تبدیل میشوند، معمولاً 500 هرتز تا 2 کیلوهرتز، شبیه به صدا هستند و به شدت با سرعت و تعداد دندانها همبستگی دارند.
بنابراین ترتیب صحیح این است که ابتدا برس های موتور را بردارید، سپس خطای انتقال را کاهش دهید. چرخ دنده های حلزونی نسبت به چرخ دنده های خار تحریک پیک کمتری تولید می کنند زیرا انتقال بار تدریجی است. گیربکسهای سیارهای دقیق با کنارههای دندانهای سختشده و زمینی، خطای انتقال را بیشتر از دندههای سوراخدار کاهش میدهند. ضربه برگشتی باید با یک پیش بارگذاری سبک کنترل شود: ضربه برگشتی صفر ضربه را از بین می برد، در حالی که پیش بارگذاری بیش از حد صدای اصطکاک و گرما را اضافه می کند. سازندگانی که موتور و گیربکس را در یک محفظه ادغام می کنند، مانند خط موتور دنده DC بدون جاروبک ارائه شده در اینجا، تنوع مونتاژ در منبع را کاهش می دهند.
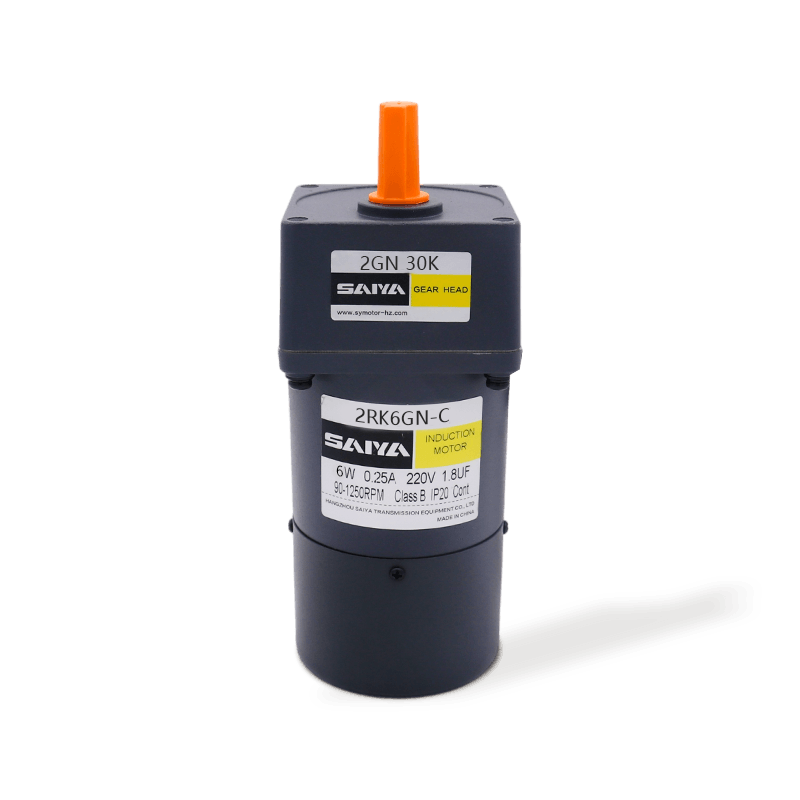 موتورهای دنده DC بدون برس با کارایی بالا با مرحله سیاره ای این خط تولید موتورهای دنده 24 ولت تا 230 ولت براشلس را پوشش می دهد که برای عملکرد بی صدا طراحی شده اند. زمینه کاهش نویز 12 دسی بل را هنگام جفت شدن با یک گیربکس سیاره ای دقیق برجسته می کند و این صفحه را برای انتخاب ترکیب مناسب ضروری می کند. مشاهده محصول →
موتور دنده DC برس خورده
- تماس مکانیکی برس-کموتاتور
- نویز با فرکانس بالا باند پهن، 3-8 کیلوهرتز
- سطح واحد کامل: 60-68 dBA
- سایش برس باعث افزایش نویز در طول عمر سرویس می شود
- Arcing EMI و صدای خش خش قابل شنیدن ایجاد می کند
موتور دنده DC بدون جاروبک
- کموتاسیون الکترونیکی، بدون تماس کشویی
- صدای دنده تونال، 0.5-2 کیلوهرتز
- سطح واحد کامل: 52-62 dBA
- مشخصات نویز در طول عمر سرویس پایدار می ماند
- EMI پایین، طیف فرکانس بالا تمیز
یک نتیجه عملی: تعویض به یک موتور بدون جاروبک بدون ارتقاء یک گیربکس خار درجه پایین معمولاً فقط 5-7 دسیبل را بازیابی میکند. جفت کردن موتور براشلس با یک مرحله سیاره ای دقیق 10-14 دسی بل بازیابی می کند. گیربکس تعیین می کند که واقعاً چقدر از ارتقاء موتور را بشنوید.
نصب و رزونانس تصمیم میگیرد که آیا یک موتور بیصدا تحت بار ساکت بماند یا خیر
یک موتور کم صدا فقط به اندازه ساختاری که به آن پیچ شده است، بی صدا است.
حتی یک موتور بدون جاروبکی که به خوبی جابجا شده است، هارمونیکهای ریپل گشتاور و گیرهای کوچک تولید میکند. هنگامی که یک براکت نصب دارای فرکانس طبیعی نزدیک به آن هارمونیک ها باشد، قاب آنها را به نویز تابشی تقویت می کند. سه متغیر نصب بیشترین اهمیت را دارند: سختی وجه نصب، هم ترازی بین موتور و محور محرک، و سختی کوپلینگ. یک پایه فلنجی سفت و سخت با یک رجیستر ماشینکاری دقیق انتقال ارتعاش را 6-10 دسی بل در مقایسه با پایه پایی سازگار تحت کشش کمربند کاهش می دهد. عدم تراز شفت 0.1 میلی متری می تواند صدای مش دنده را 3-5 دسی بل افزایش دهد.
در درایوهای AGV و لجستیک، فرم فاکتور یکپارچه کمک می کند. یک موتور دنده 24 ولتی براشلس با یک مرحله سیاره ای روی فلنج درجه سروو، مسیر ارتعاش را کوتاه نگه می دارد و پیک های تشدید را به فرکانس های بالاتر می برد. این پیکربندی یک انتخاب متداول برای درایوهای پیادهروی و بلند کردن AGV است زیرا نویز شنیداری کم را با حاشیه اضافه بار زیاد، معمولاً گشتاور پیوسته 1-3 نیوتن متر در ورودی 24 ولت ترکیب میکند و مرحله سیارهای، بارهای ضربهای را به جای انتقال به قاب جذب میکند.
 موتور دنده بدون برس 24 ولت برای کاربردهای AGV و اتوماسیون این موتور جمع و جور 24 ولتی 25 تا 400 وات در 3000 دور در دقیقه با گشتاور نامی 0.08 نیوتن متر تولید می کند. طراحی بدون براش و مرحله سیاره ای آن لرزش و سر و صدا را کاهش می دهد، ایده آل برای درایوهای پیاده روی AGV که در آن صدای کم و حاشیه اضافه بار زیاد مهم است. مشاهده محصول →
نتیجه میدانی: یک AGV بهسازی شده از یک موتور 250 وات برس شده به یک موتور چرخ دنده سیاره ای بدون جاروبک 48 ولتی، صدای کمتری 11 دسی بل در موقعیت اپراتور، از 68 تا 57 دسی بل، بدون هیچ تغییر مکانیکی دیگری اندازه گیری کرد.
کاهش نویز اندازهگیری شده: نحوه مقایسه پیکربندیهای درایو
کوچکترین کاهش در دنیای واقعی تنها از تعویض موتور حاصل می شود. بزرگترین آنها از ارتقاء مرحله موتور و دنده با هم حاصل می شود.
نمودار زیر سطوح فشار صوتی با وزن A را نشان می دهد که در فاصله 1 متری از قاب موتور، با سرعت 3000 دور در دقیقه در شفت موتور، بدون بار خارجی اندازه گیری شده است. این مقادیر نشان دهنده گسترشی است که معمولاً در گزارش های تست موتور دیده می شود. اعداد نهایی بسته به نصب و بار 2-4 dBA تغییر می کنند.
| پیکربندی | سطح معمولی | فرکانس غالب | استفاده معمولی |
| دنده خار DC برس خورده | 66-70 dBA | 3-8 کیلوهرتز broadband | نوار نقاله های کم هزینه |
| سیاره ای DC برس خورده gear | 62-66 dBA | پهنای باند 2-5 کیلوهرتز | درایوهای قدیمی AGV |
| دنده خار BLDC | 58-62 dBA | تونال 1-3 کیلوهرتز | اتوماسیون بودجه |
| سیاره مارپیچ BLDC | 54-58 dBA | تونال 0.5-1.5 کیلوهرتز | خطوط بسته بندی و مرتب سازی |
| سیاره ای دقیق BLDC | 51-55 dBA | تونال 0.5-1 کیلوهرتز | AGV، پزشکی، رباتیک |
هنگامی که مرحله دنده همراه با موتور ارتقا می یابد، کاهش کل در مقایسه با درایو دنده خاردار اصلی به 12-15 دسی بل می رسد. از آنجایی که هر 10 dBA به نصف بلندی درک می شود، بهبود بلافاصله در کف کارخانه قابل شنیدن است.
چگونه یک موتور دنده DC بدون جاروبک کم صدا را برای برنامه خود تعیین کنید
یک هدف نویز را در dBA روی 1 متر تنظیم کنید، سپس از آن عدد به سمت عقب به طراحی الکتریکی موتور، نوع دنده و هندسه نصب بروید.
- سرعت و گشتاور کار، از جمله پیک های متناوب را ثابت کنید. صدا معمولا در نقاط تشدید بدترین است، نه در حداکثر سرعت.
- یک موتور بدون جاروبک با کموتاسیون الکترونیکی همسان انتخاب کنید. از سازنده بخواهید اندازه گیری dBA را در 1 متر در نقطه کار خود، نه تنها بدون بار، اندازه گیری کند.
- مرحله دنده را انتخاب کنید. سیارهای دقیق یا سیارهای مارپیچ برای نویز تونال زیر 60 دسیبلای مورد نیاز است. یک چرخ دنده فقط زمانی می تواند کار کند که هدف بالای 62 دسی بل باشد.
- پاکت نصب را بررسی کنید. یک پایه فلنج دار با رجیستر ماشینکاری شده را به یک براکت ورق فلزی نازک ترجیح دهید.
- نمونه اولیه و اندازه گیری بر روی دستگاه واقعی، زیرا قاب همیشه چند دسی بل در مقایسه با یک تست نیمکت اضافه می کند.
انتخاب ولتاژ به طور مستقیم با سازگاری کنترل در تعامل است. موتورهای دنده 24 ولت و 48 ولت براشلس ولتاژ پایین برای تجهیزات AGV و متحرک استاندارد هستند، در حالی که موتورهای دنده 220 تا 230 ولت براشلس با ولتاژ بالا برای ماشین آلات صنعتی ثابت با برق مستقیم باس AC مناسب هستند. در شرکت تولید هوشمند ژجیانگ ساییا، هر دو خانواده ولتاژ در قابهای فشرده با مراحل سیارهای یکپارچه ساخته شدهاند.
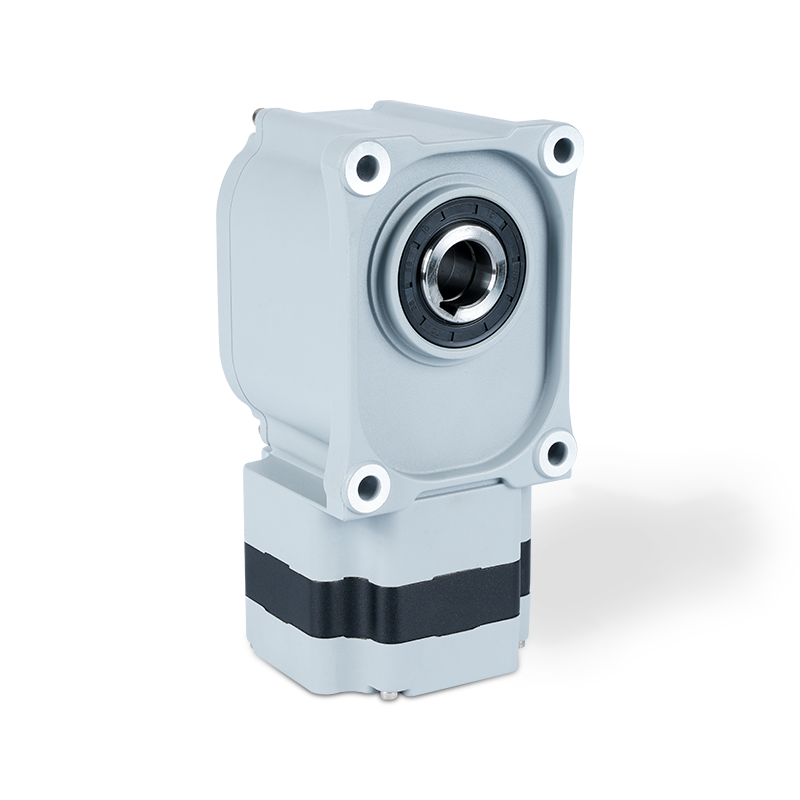 موتور دنده 220-230 ولت براشلس برای ماشین آلات صنعتی ثابت این موتور که با برق AC استاندارد صنعتی کار می کند، 10 تا 400 وات در 3000 دور در دقیقه با گشتاور تا 1.5 نیوتن متر ارائه می دهد. مناسب تجهیزات ثابتی است که به کنترل حرکت قابل اعتماد نیاز دارند و قاب فشرده آن با مرحله سیاره ای یکپارچه به کاهش نویز شنیداری کمک می کند. مشاهده محصول →
| پارامتر | چه بپرسیم | چرا اهمیت دارد |
| ولتاژ نامی | 24 ولت، 48 ولت، 100-120 ولت، یا 220-230 ولت | سازگاری کنترل و قابلیت حداکثر گشتاور را تعریف می کند |
| نسبت دنده | 3:1 تا 100:1 بسته به سرعت خروجی | سرعت خروجی و اینرسی منعکس شده را در شفت موتور تنظیم می کند |
| مشخصات نویز | dBA در 1 متر، در نقطه عملیات اندازه گیری می شود | تنها مشخصاتی که در واقع از هدف شما محافظت می کند |
| عکس العمل | 10 قوس در دقیقه یا کمتر برای سیارهای دقیق | بر صدای ناله، ضربه و خطای موقعیت دنده تأثیر می گذارد |
| نوع نصب | فلنج با رجیستر ماشینکاری شده یا پایه پایه | رفتار رزونانس و انتقال ارتعاش را تعیین می کند |
| رتبه حفاظتی | IP40 تا IP65 در صورت نیاز | گرد و غبار و شرایط شستشو بر سر و صدای طولانی مدت تأثیر می گذارد |
قاعده کلی: برای محاسبه نویز خود، حاشیه 4-6 دسی بل را در نظر بگیرید. رزونانس، بار و تحمل نصب همیشه در مقایسه با گزارش تست بارگیری نشده فروشنده، چند دسی بل اضافه می کند.
سوالات متداول در مورد نویز موتور دنده DC بدون برس
چهار پاسخ زیر سؤالاتی را پوشش میدهد که ابتدا در هر بحث کاهش نویز ظاهر میشوند.
موتور دنده DC بدون جاروبک چقدر کم صداتر از موتور DC برس دار است؟
در یک گیربکس کامل با سرعت و بار یکسان، تفاوت معمولاً 8-12 dBA است که در باند 3-8 کیلوهرتز متمرکز شده است که اپراتورها آن را بیشتر آزاردهنده می دانند. مقدار دقیق بستگی به مرحله دنده و ساختار نصب دارد.
آیا گیربکس یا موتور منبع اصلی صدا است؟
در یک گیربکس برس، کنتاکت برس-کموتاتور معمولاً بالای 3 کیلوهرتز غالب است. در یک گیربکس بدون جاروبک، توری چرخ دنده به منبع اصلی تبدیل می شود، معمولاً 0.5-2 کیلوهرتز. بنابراین ارتقاء گیربکس تنها راه برای به دست آوردن مزیت کامل نویز طراحی بدون برس است.
آیا کنترل کننده روی سطح نویز تأثیر می گذارد؟
بله، به طور قابل توجهی. یک کنترلکننده ورودی کموتاسیون ذوزنقهای نسبت به کنترلکنندههای کموتاسیون سینوسی یا میدانگرا، امواج گشتاور بیشتری و نویز تونال بیشتری تولید میکند. فرکانس سوئیچینگ نیز باید با اندوکتانس موتور مطابقت داشته باشد. یک کنترل کننده ناهماهنگ، ناله را در باند 10-20 کیلوهرتز اضافه می کند.
آیا می توانم یک موتور دنده DC بدون جاروبک را در تجهیزات موجود بازسازی کنم؟
معمولاً بله، اگر ولتاژ، رابط کنترلر، ابعاد فلنج و نسبت دنده مطابقت داشته باشد. مقاوم سازی درایوهای AGV و نوار نقاله یک روش معمول است. از آنجایی که موتورهای بدون جاروبک معمولاً کوتاهتر از موتورهای برسدار مشابه با گشتاور یکسان هستند، تداخل پوشش نادر است.
اگر اندازه دستگاه در حال حاضر بالاتر از 65 دسیبل است، با تعویض موتور بدون جاروبک شروع کنید، دوباره اندازهگیری کنید و تنها پس از آن تصمیم بگیرید که آیا گیربکس نیز به ارتقای دقیق نیاز دارد یا خیر. این روش دو مرحله ای سریع ترین راه برای یک تصمیم قابل دفاع است.
محصولات مرتبط
-

این موتور دنده AC القایی 6W یک موتور کوچک کارآمد ، جمع و جور و قابل اعتماد برای طیف گسترده ای از کاربردهای صنعتی و خانگی است. قاب عکس 60 میلی متر x 60 میلی متر باعث می شود نصب در محیط های محدود شده...
جزئیات $ $ $ را مشاهده کنید -
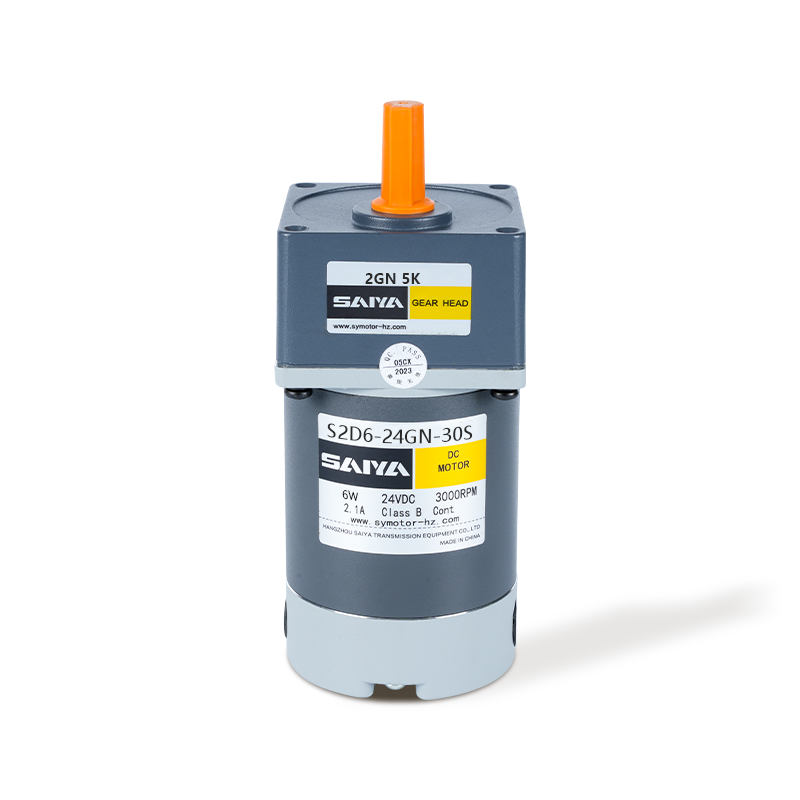
موتور 6W Brush DC Gbear برای کارآیی و تطبیق پذیری ، مناسب برای کاربردهای مختلف طراحی شده است. با اندازه قاب جمع و جور 60mm x 60 میلی متر ، یکپارچه در فضاهای تنگ قرار می گیرد. این موتور در محدوده ول...
جزئیات $ $ $ را مشاهده کنید -
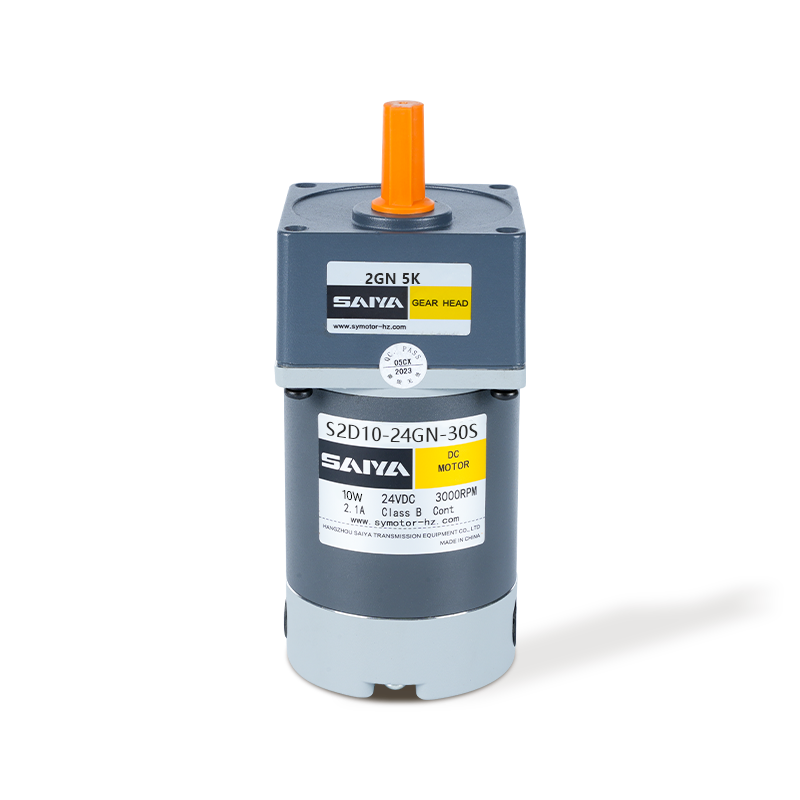
موتور 10W Brush DC Gear Motor برای طیف وسیعی از کاربردهای صنعتی و سرگرمی با کارایی و سازگاری بالایی برخوردار است. این موتور با داشتن اندازه قاب 60 میلی متر x 60 میلی متر ، به گونه ای طراحی شده است ...
جزئیات $ $ $ را مشاهده کنید -
موتور دنده بدون برس 24 ولت یک موتور همه کاره و کارآمد است که برای طیف وسیعی از برنامه ها طراحی شده است. این موتور با ابعاد از 60mm x 60mm تا 104mm x 104mm ، می تواند در اندازه تجهیزات مختلف قرار بگ...
جزئیات $ $ $ را مشاهده کنید -
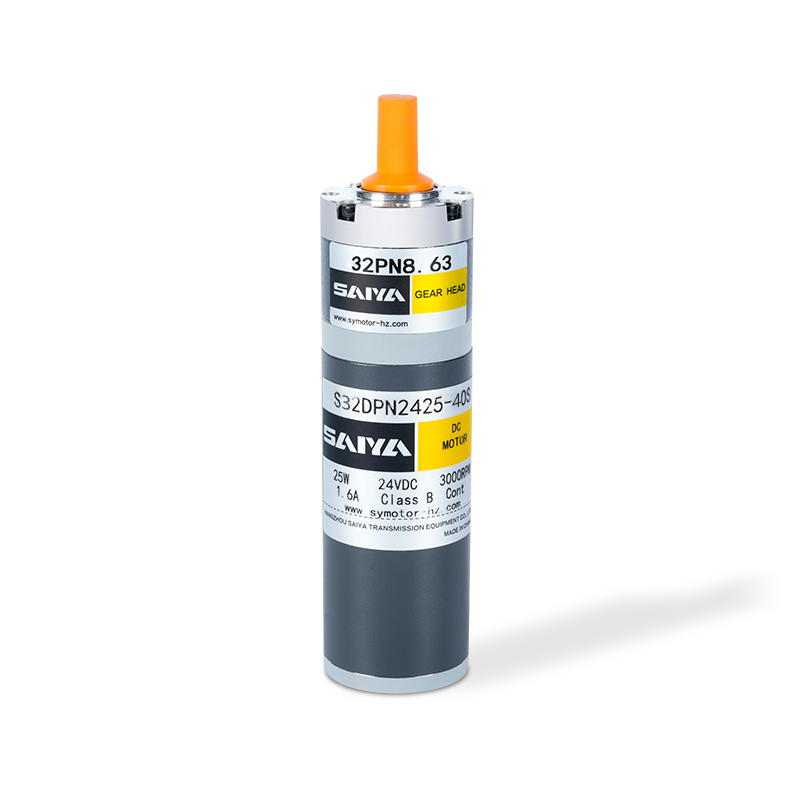
موتور چرخ دنده سیاره ای 32 میلی متری یک راه حل جمع و جور و کارآمد است که برای کاربردهای مختلفی که نیاز به گشتاور بالا و کنترل دقیق دارند ، طراحی شده است. با قطر 32 میلی متر ، این موتور از نظر ایده ...
جزئیات $ $ $ را مشاهده کنید -

موتور دنده سیاره ای 42 میلی متری یک مؤلفه همه کاره و کارآمد است که به طور گسترده در برنامه های مختلف مورد استفاده قرار می گیرد و نیاز به گشتاور دقیق و کنترل سرعت دارد. این موتور با داشتن جریان دارا...
جزئیات $ $ $ را مشاهده کنید -

موتور دنده سیاره ای بدون برس 32 میلی متری یک راه حل با کارایی بالا و جمع و جور برای برنامه های کاربردی است که نیاز به کارآیی و قابلیت اطمینان دارند. این موتور با استفاده از ولتاژ دارای امتیاز 24 ول...
جزئیات $ $ $ را مشاهده کنید -

موتور سیاره ای بدون برس 42 میلی متری یک محصول حرکتی با راندمان بالا است که به طور گسترده در سناریوهای مختلفی که نیاز به انتقال دقیق دارند استفاده می شود. جریان امتیاز این موتور 1.3A و گشتاور رتبه ب...
جزئیات $ $ $ را مشاهده کنید -

جعبه دنده های سری SPE ، محدوده اندازه فلنج با مدل های 40 ، 60 ، 80 ، 120 و 160 مدل ، برای ارائه راه حل های انتقال قدرت کارآمد و قوی طراحی شده است. این گیربکس ها دارای یک فلنج خروجی گرد هستند و باعث...
جزئیات $ $ $ را مشاهده کنید -
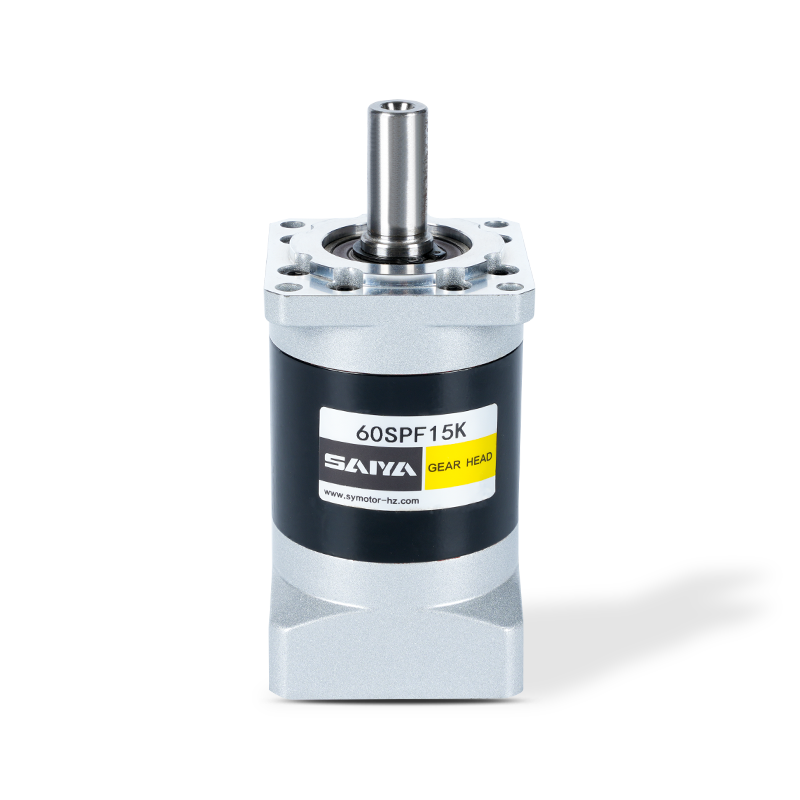
سری SPF با فلنج های خروجی مربع وجود دارد که ابعاد آن از 40 میلی متر تا 160 میلی متر است. این فلنج ها برای برتری در کاربردهای مختلف صنعتی طراحی شده اند و عملکرد قابل اعتماد را در طیف مورد نیاز ارائه...
جزئیات $ $ $ را مشاهده کنید -
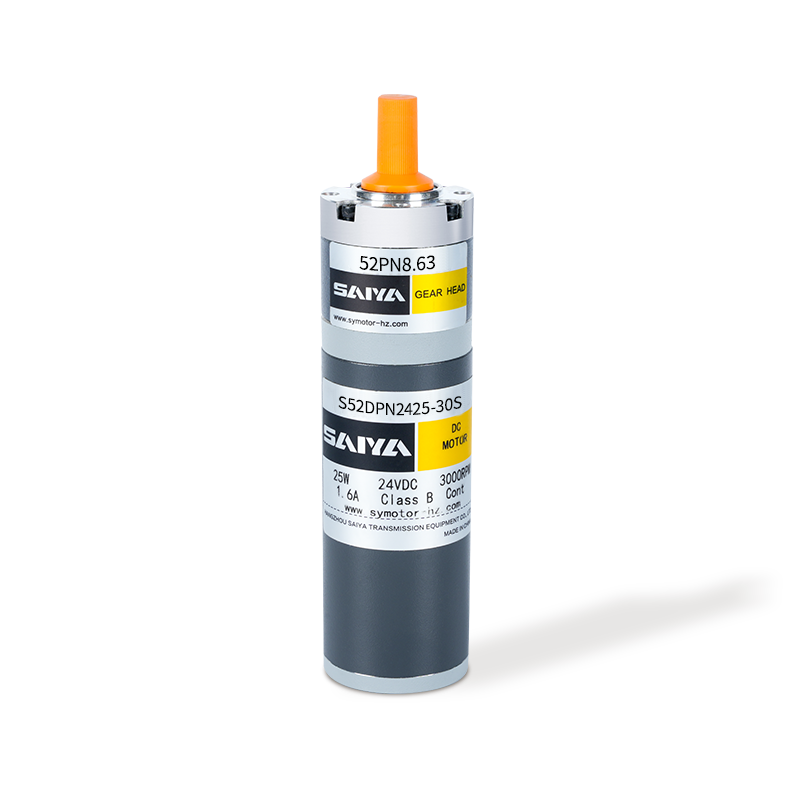
موتور چرخ دنده سیاره ای 52 میلی متری یک راه حل جمع و جور و کارآمد است که برای کاربردهای مختلفی که نیاز به گشتاور بالا و کنترل دقیق دارند ، طراحی شده است. با قطر 52 میلی متر ، این موتور از نظر ایده ...
جزئیات $ $ $ را مشاهده کنید -

موتور دنده سیاره ای 62 میلی متری یک مؤلفه همه کاره و کارآمد است که به طور گسترده در برنامه های مختلف مورد استفاده قرار می گیرد و نیاز به گشتاور دقیق و کنترل سرعت دارد. با داشتن جریان دارای امتیاز ا...
جزئیات $ $ $ را مشاهده کنید
جزئیات تماس
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- دفتر: شرکت تجهیزات Transmisson Hangzhou Saiya ، Ltd
- Office Address: اتاق 2201 ، ساختمان Wanyin ، شهر Hangzhou ، استان ژجیانگ
- کارخانه: شرکت تولید هوشمند ژجیانگ سایا ، آموزشی ویبولیتین.
- Factory Address: ساختمان شماره 35 ، پارک صنعتی Zhongnan با تکنولوژی بالا Zhigu ، شهر Xinan ، شهرستان Deqing ، شهر Huzhou ، Zhejiang ، چین
لینک سریع
محصول
اگر مورد علاقه قرار بگیرید
در محصولات ما ،
لطفا با ما مشورت کنید
Copyright © شرکت تولید هوشمند ژجیانگ سایا ، آموزشی ویبولیتین All Rights Reserved.
موتورهای کاهش دنده سفارشی $ $ $
